
1. Referencial, posição e trajetória
• Para descrever um movimento é necessário um referencial: o movimento e o repouso são relativos ao referencial escolhido.
• Num movimento retilíneo usa-se um eixo (Ox) com origem e sentido positivo; a posição é a coordenada \(x\) (com sinal).
• A trajetória é a linha descrita pelo corpo; pode ser retilínea ou curvilínea.
2. Distância percorrida e deslocamento
Distância percorrida, \(s\): comprimento da trajetória (escalar, sempre positiva).
Deslocamento, \(\Delta \overrightarrow{r}\): vetor da posição inicial para a final; no movimento retilíneo, \(\Delta x={x}_{\text{f}}-{x}_{\text{i}}\) (com sinal).
• Só coincidem (em módulo) se o movimento for retilíneo sem inversão de sentido.
• Numa volta completa a uma pista: $s = $ perímetro, \(\Delta \overrightarrow{r}=\overrightarrow{0}\).
3. Rapidez média, velocidade média e velocidade
\[{r}_{\text{m}}=\frac{s}{\Delta t} {\overrightarrow{v}}_{\text{m}}=\frac{\Delta \overrightarrow{r}}{\Delta t} v=\lim _{\Delta t\to 0}\frac{\Delta x}{\Delta t} (\text{declive da tangente ao gráfico }x(t))\]
\(1 {\text{m s}}^{-1}=3,6 {\text{km h}}^{-1}\)
• A velocidade é tangente à trajetória em cada ponto, com o sentido do movimento.
• No movimento retilíneo, o sinal de \(v\) indica o sentido do movimento.
4. Aceleração
\[{\overrightarrow{a}}_{\text{m}}=\frac{\Delta \overrightarrow{v}}{\Delta t} a=\text{declive da tangente ao gráfico }v(t) ({\text{m s}}^{-2})\]
• Movimento acelerado: \(\overrightarrow{v}\) e \(\overrightarrow{a}\) com o mesmo sentido (o módulo da velocidade aumenta).
• Movimento retardado: \(\overrightarrow{v}\) e \(\overrightarrow{a}\) com sentidos opostos (o módulo da velocidade diminui).
• Atenção: \(a<0\) não significa necessariamente movimento retardado (se \(v<0\), é acelerado).
5. Gráficos posição–tempo e velocidade–tempo
| Gráfico | Declive | Área sob o gráfico |
|---|---|---|
| \(x(t)\) | velocidade | — |
| \(v(t)\) | aceleração | deslocamento (distância: soma dos módulos das áreas) |
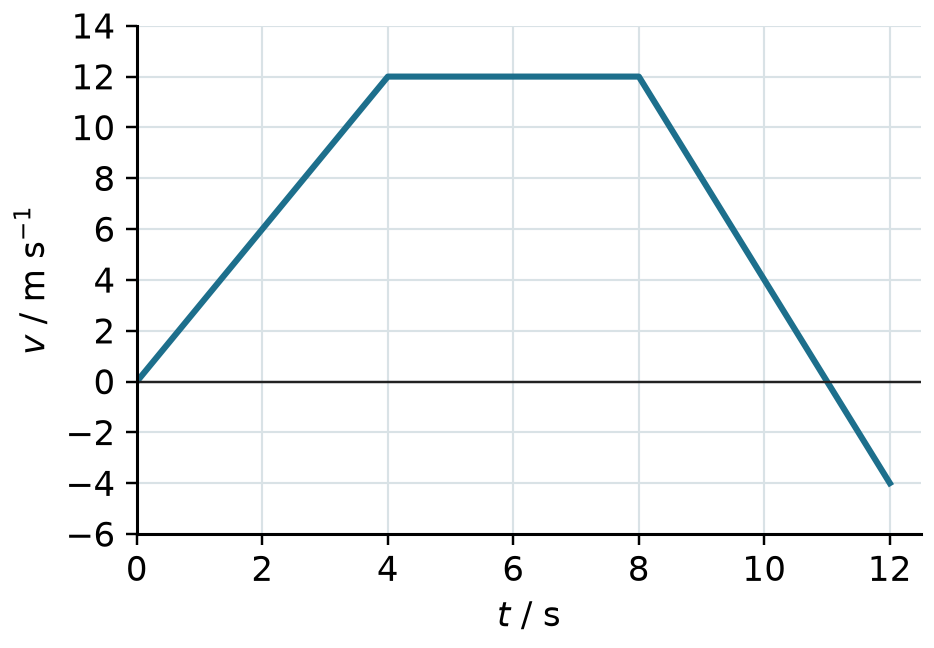
\([0;\,4]\) s: acelerado (\(a=3,0 {\text{m s}}^{-2}\)); \([4;\,8]\) s: MRU; \([8;\,11]\) s: retardado; em \(t=11\) s inverte o sentido; depois, acelerado no sentido negativo.
• Num gráfico \(x(t)\): reta → MRU; parábola → MRUV (concavidade para cima: \(a>0\); para baixo: \(a<0\)); o vértice corresponde à inversão do sentido (\(v=0\)).
• Num gráfico \(v(t)\): o corpo inverte o sentido quando \(v\) muda de sinal (o gráfico corta o eixo dos tempos).
6. Movimento retilíneo uniforme (MRU)
\[\overrightarrow{a}=\overrightarrow{0} v=\text{constante} x={x}_{0}+v\,t\]
Gráfico \(x(t)\): reta de declive \(v\). Gráfico \(v(t)\): reta horizontal. Dois corpos encontram-se quando \({x}_{A}(t)={x}_{B}(t)\).
7. Movimento retilíneo uniformemente variado (MRUV)
\[x={x}_{0}+{v}_{0}\,t+\frac{1}{2}\,a\,{t}^{2} v={v}_{0}+a\,t (\text{útil: }{v}^{2}={v}_{0}^{2}+2\,a\,\Delta x)\]
• Aceleração constante: \(v(t)\) é uma reta; \(x(t)\) é uma parábola.
• Identificar os parâmetros por comparação: em \(x=2,0+8,0\,t-1,0\,{t}^{2}\), \({x}_{0}=2,0 \text{m}\), \({v}_{0}=8,0 {\text{m s}}^{-1}\), \(a=-2,0 {\text{m s}}^{-2}\) (atenção ao fator \(\frac{1}{2}\)).
• Partindo do repouso: as distâncias em segundos sucessivos estão na razão \(1:3:5:\ldots \); \(x∝{t}^{2}\).
• Distância de travagem: \(d=\frac{{v}_{0}^{2}}{2|a|}\) — proporcional ao quadrado da velocidade inicial.
Erros frequentes. Confundir deslocamento com distância percorrida quando há inversão de sentido. Esquecer o fator \(\frac{1}{2}\) ao ler a aceleração na equação \(x(t)\). Não converter \({\text{km h}}^{-1}\) em \({\text{m s}}^{-1}\). Somar as áreas com sinal quando se pede a distância percorrida.